 发布时间:2026年9月1日
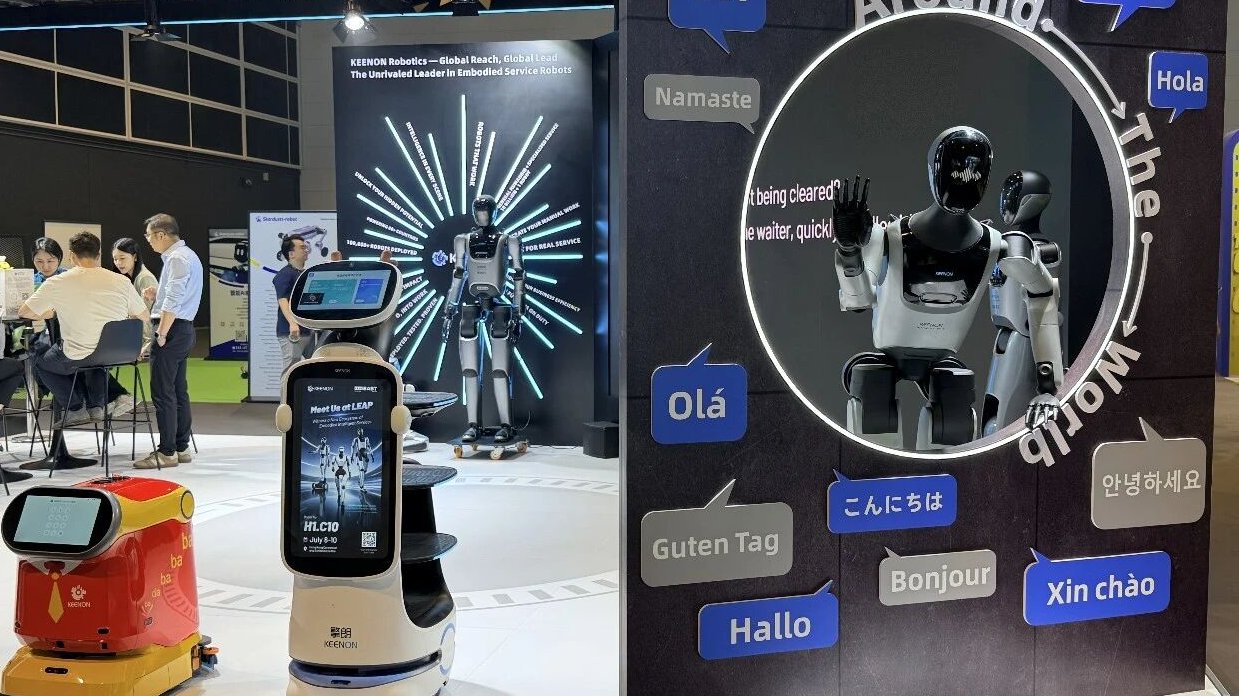
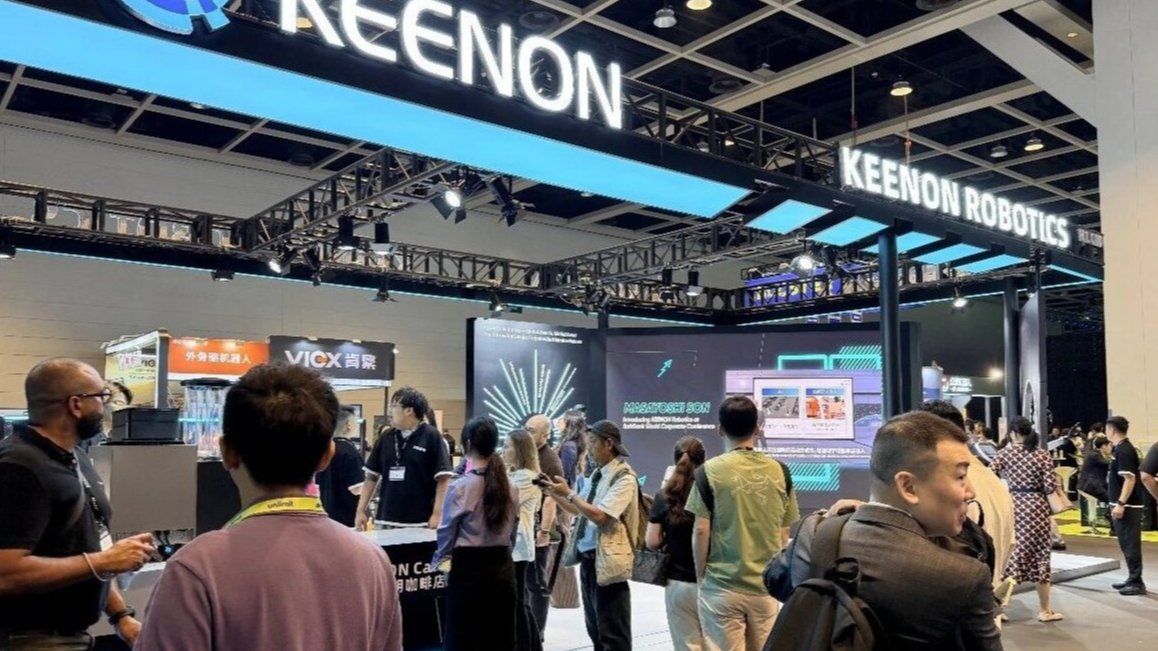
2026年世界机器人大会(WRC 2026)于8月19日至23日举行。KEENON Robotics展示了其XMAN系列人形机器人,以及一系列全面的送货和清洁机器人。在其展位上,该公司创建了一个“实体社区”,其中包括四个现实世界的服务场景:洗衣房、咖啡亭、甜品店和零售店。这些演示由KOM 3.0提供动力,KEENON将其描述为世界上第一个集成潜在空间世界模型的服务业VLA架构。在演示过程中,机器人从头到尾自主完成指定的长时间任务,无需远程操作。该展示突出了体现智能在整个服务工作流程中的工业规模应用,从感知和理解到决策和执行。
KOM 3.0的核心突破在于赋予机器人预测结果的能力。VLA架构使机器人能够理解指令、感知周围环境并执行任务。世界模型允许机器人在采取行动之前对行动的物理后果进行内部建模,预测物体在施加的力下如何移动,并通过多步操作中涉及的因果链进行推理。潜在空间机制使机器人能够根据物体和动作的基本物理原理进行预测,同时减少不相关的视觉细节和视觉噪声的影响。这三种能力共同将机器人从传统的试错执行升级为基于“先思考,后行动”方法的智能决策。
基于这种底层架构,KOM 3.0在两个关键方面取得了重大进展。
首先,它能够端到端地完成长期任务。在执行之前,机器人可以通过多步操作预测物理结果和推理,在一开始就识别和避免潜在的故障,而不是依赖于反复的试验和错误。
其次,它实现了智能多机器人协作和任务调度。通用类人机器人在统一的调度平台下与送货和清洁机器人等专用机器人协同工作。人形机器人处理复杂的操作和人机交互,而专业机器人则承担标准化的执行任务。它们共同完成了一个集成的服务工作流程。
在展台上,XMAN-R1在咖啡亭扮演了“特别指定的咖啡师”的角色,自主完成了从拿起杯子到提取咖啡的整个过程。在甜品店和零售店场景中,机器人使用视觉感知和动态决策来准确抓取和交付物品。在洗衣房里,两个人形机器人在统一的调度系统下自主协调,完成洗衣和衣物折叠任务。同时,T10送货机器人和C40清洁机器人同时运行,与人形机器人合作,展示了完整的“通用+专业”协同服务工作流程。
KEENON Robotics的创始人兼首席执行官李彤表示,机器人能否真正执行有用的工作是人形机器人商业化的核心。基于角色的策略是实现大规模商业部署的重要途径,KOM 3.0为这种方法提供了更强大的人工智能模型基础,使机器人能够“三思而后行”,并以更高的稳定性和精度执行任务。
根据IDC 2025年的一份报告,KEENON在全球机器人出货份额方面继续位居行业第一。该公司成立于2010年,已建立了一个全面的产品组合,涵盖人形机器人、送货机器人、清洁机器人和其他类别。KEENON的累计出货量超过10万台,业务涵盖餐厅和酒店、医疗保健和老年护理、工厂、超市和零售等场景。其产品已在全球70多个国家和地区的600多个城市部署。
在今年的世界机器人大会上,KEENON不仅展示了技术能力,还为商业部署问题提供了具体答案。随着XMAN在机器上自主提取咖啡,在洗衣房折叠衣服,并与送货机器人合作完成端到端的服务工作流程,具身智能正在超越展厅演示,进入现实世界的服务角色。